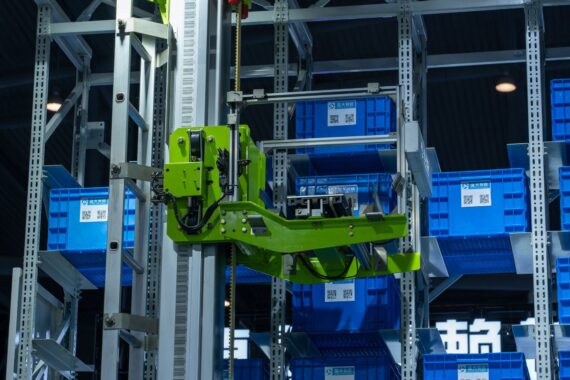
NTT, 11 Kasım 2026’da robotların hareketlerini çalıştırmadan önce değerlendiren fizik tabanlı bir dünya modeli tanıttı. Şirketin açıklamasına göre sistem, küçük robotla yapılan raf yükleme testinde görev başarısını yüzde 73,1’den yüzde 92,3’e çıkardı. İlk hedef havalimanlarında bagaj yükleme ve indirme işleri.
Bagaj işi robotlar için zor bir alan. Valizin şekli, ağırlığı ve yerleşimi sürekli değişiyor; klasik kontrol yazılımı bir hareketin yükü devirip devirmeyeceğini ya da bir çantayı düşürüp düşürmeyeceğini önceden kestiremiyor. Her olası eşya için eğitim verisi toplamak da pratik değil. NTT bu yüzden bagaj taşıma için Mujin ile saha denemeleri planlıyor.
Hareket etmeden önce deniyor
Model, mevcut robot kontrol yazılımıyla birlikte çalışıyor ve hareket öncesine tahmin ile değerlendirme adımı ekliyor. Aday hareketler iki yerden geliyor: kamera görüntüsü ve dil talimatını robota eyleme çeviren görsel-dil-eylem modeli ya da görev hedefi için gereken kontrolü hesaplayan hareket planlayıcı. Sistem her aday için öngörülen videoyu üretiyor, çarpışma, düşme ve yük devrilmesi ihtimalini değerlendirip puanlıyor. Kontrol programı da başarı olasılığı en yüksek görünen hareketi seçiyor.
Fizik kontrol adaptörü neyi değiştiriyor
NTT’ye göre klasik dünya modelleri nesnelerin fiziksel büyüklüklerini açıkça temsil etmiyor. Üretilen videoda nesneler kaybolabiliyor, gerçekçi olmayan biçimde deforme olabiliyor ve çarpışma tahminleri sapabiliyor. Bu modellerin büyük eğitim verisine bağımlılığı da veride bulunmayan durumlarda hatayı artırıyor.
NTT’nin fizik kontrol adaptörü videodan her nesnenin konumunu, yönelimini, hızını ve kütlesini kestiriyor. Ardından fizik yasalarıyla nesnenin sonraki hareketini hesaplayıp bu sonucu video üretim modeline veriyor. Böylece eğitim verisinde hiç görülmemiş nesne ve hareketler de modellenebiliyor. Model ayrıca tahminin arkasındaki fiziksel büyüklükleri çıktı olarak veriyor; yani sonucun neye dayandığı dışarıdan izlenebiliyor.
Test sonuçları ve henüz kapanmayan sorular
NTT, sentetik nesnelerin çarpıştığı video karelerinden oluşan OBJ3D benchmark’ında gelecek video doğruluğunu ölçtü. Şirket, insan algısına yakın çalışan LPIPS metriğinde klasik yöntemleri geçtiğini bildiriyor; bu metriğe göre düşük değer tahminin gerçeğe daha yakın olduğunu gösteriyor.
Açıklanan sonuçlar ise küçük bir robot görevi ve sentetik çarpışma videolarıyla sınırlı. Mujin ile yapılacak bagaj denemeleri, raf yüklemedeki kazanımın gerçek havalimanı akışına taşınıp taşınmadığını gösterecek. NTT teknolojiyi lojistik, depo, üretim, inşaat ve perakende alanlarına yaymayı planlıyor; hedef iş gücü ihtiyacını azaltmak ve verimliliği artırmak, ancak bunlar henüz doğrulanmış sonuç değil. Sistem 18-20 Kasım ve 24-25 Kasım 2026 tarihlerindeki NTT R&D Forum 2026’da sergilenecek.
Özetle NTT, robotun hareketi doğrudan uygulama alışkanlığına bir ara adım ekliyor: önce fizik kurallarıyla simüle et, sonucu puanla, sonra uygula.
Kaynak: Unite.AI
Deneyimini paylaş
Bir sorunun, farklı bir çözümün veya eklemek istediğin bir notun var mı? Giriş yapmadan da yazabilirsin.